


Neuheiten






Im Angebot
Räder mit Reifen
Produkte





Siehe auch
Auswahl der Laufradgröße
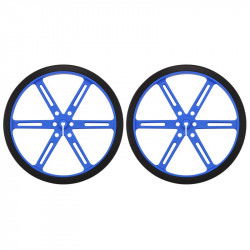
Roboter, die auf großen Rädern laufen, ziehen die Aufmerksamkeit des Betrachters tendenziell mehr auf sich als Roboter, die auf kleinen Rädern laufen, aber das Aussehen reicht nicht aus. Die Wahl der richtigen Radgröße ist sehr wichtig für die Geschwindigkeit des Roboters. Je größer der Radius und die dem Rad gegebene Winkelgeschwindigkeit, desto proportional höher ist die Bewegungsgeschwindigkeit des Roboters, während die vom Rad auf die Oberfläche ausgeübte Kraft mit dem auf die Radachse mit einem bestimmten Radius ausgeübten Drehmoment zunimmt. Das bedeutet, dass die Räder beim Überqueren von Hängen die horizontale Kraftkomponente auf die Oberfläche ausüben. Erhöhen Sie dann unter Berücksichtigung des Eigengewichts des Roboters das Drehmoment oder verwenden Sie Räder mit kleinerem Radius. Die Erhöhung des Drehmoments geht jedoch mit einem erhöhten Verbrauch der Batterien des Roboters (einschließlich seiner Motoren) einher, und die Erhöhung des Radius des Rads erhöht seine Masse und verringert seine Höchstgeschwindigkeit. Außerdem sollten keine sehr kleinen Räder verwendet werden, da dies unpraktisch ist.
Auswahl der Laufflächenart
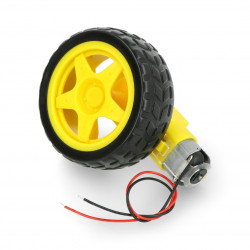
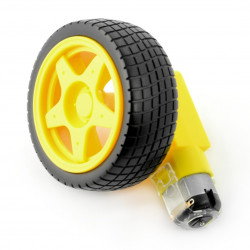
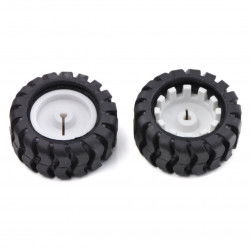
Die Auswahl des richtigen Profils für Roboterreifen hat Auswirkungen auf ihre Kontaktfläche zum Boden. Wenn Ihr Roboter nur auf ebenen Oberflächen wie Holz- und Keramikböden fahren wird, bietet ein Reifen mit flachem Profil ausreichend Grip, während es sich für Teppichfahrten auf Teppichen lohnt, ihn mit Reifen mit leicht gerilltem Profil zu montieren. Um den Roboter zuverlässig über schwieriges, schlammiges Gelände zu bewegen, eignen sich am besten Reifen mit einem tief profilierten Profil, das ein effizientes Abwerfen von Schlamm beim Befahren des Geländes ermöglicht. Die Verwendung solcher Reifen auf flachen Oberflächen ist aufgrund der reduzierten Kontaktfläche mit dem Boden mühsam und kann Probleme bei der Aufrechterhaltung der Stabilität der Strecke verursachen. Im umgekehrten Fall bleibt ein Roboter, der mit platten Profilreifen ausgestattet ist, trotz ihrer großen Kontaktfläche mit dem Boden während der Fahrt in einem schlammigen Bereich stecken.