


Neuheiten


- Neu


Im Angebot
- Ausverkauf
Servos - 360° Dauerbetrieb
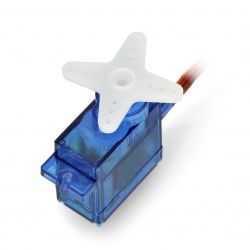
Die Servos für den Dauerbetrieb sind ein modifiziertes Design der Standardservos, die eine Rückkopplung mit offenem Regelkreis verwenden, um die Rotationsgeschwindigkeit des Servos zu steuern, anstatt eine Regelung mit geschlossenem Regelkreis, um die Servoposition zu steuern. Die 360 ° -Servos sind in der Tat Elektromotoren, die in einem einzigen Gehäuse in das Steuersystem integriert sind. Sie können in Robotern verwendet und von RC-Geräten oder von einem Mikrocontroller durch direkte Verbindung mit seinen Ein- und Ausgängen gesteuert werden. Unser Angebot umfasst eine große Auswahl an 360°-Servos in verschiedenen Größen und Betriebsparametern.
Produkte

Siehe auch
360° Servos - eine sehr gute Alternative zu herkömmlichen Elektromotoren
In Robotern oder Laufplattformen werden normalerweise Servos verwendet, um die Räder anzutreiben. Interessanterweise bieten 360°-Servos in vielen Fällen eine bessere Leistung bei geringerer Größe im Vergleich zu Standard-Elektromotoren und verfügen über ein eingebautes Drehzahlregelungs- und Drehrichtungsumschaltsystem, das es dem Servo ermöglicht, in einem Open-Loop-Feedback-System zu arbeiten das das Spannungssignal von den Pins des Servopotentiometers nicht an das Steuersystem zurückgeführt wird. Die Drehrichtung wird proportional gesteuert. Die meisten Servos verwenden PWM als Steuersignal, das von einem Mikrocontroller oder einem dedizierten Treiber erzeugt wird. Standardmäßig beträgt die Frequenz des Steuersignals 50 Hz, und die gewünschte Winkelposition des T-Bar auf der Servowelle wird durch Steuern des Tastverhältnisses des PWM-Signals erreicht. Ein Impuls mit einer Dauer von 1,5 ms bewirkt, dass das Servo in Neutralstellung gebracht wird, während ein Steuerimpuls mit einer Dauer von 1,0 ms eine minimale Verschiebung der Winkelposition des Servos bewirkt und die maximale Verschiebung bei Impulsgabe auftritt von 2,0 ms.
Was unterscheidet die 360°-Servosteuerung von Standardservos?
Die 360 ° -Servos verwenden keinen Winkelpositionssensor, sodass das Steuersystem das Servo wie einen normalen Elektromotor arbeiten lässt, wobei der Rotor volle Umdrehungen in eine Richtung macht. Wenn Sie beispielsweise ein Signal an den Servo senden, um die Schleppleine um 30 ° im Uhrzeigersinn drehen zu lassen, dreht sich die Schleppleine im Uhrzeigersinn, bis ein Signal gesendet wird, um die Schleppstange auf Null zu drehen, wodurch der Servo gestoppt wird. Wenn Sie einen Drehwinkel von 30 ° gegen den Uhrzeigersinn angeben, dreht sich das Servo mit der gleichen Geschwindigkeit wie bei einem Drehwinkel von 30 ° im Uhrzeigersinn, aber gegen den Uhrzeigersinn. Weiteres Erhöhen oder Verringern des Tastverhältnisses des dem Drehwinkel entsprechenden Signals um einen Wert ungleich Null führt zu einem Erhöhen bzw. Verringern der Servodrehgeschwindigkeit.