


Neuheiten




Im Angebot
- Ausverkauf
- Sonderangebot

9DoF IMU-Sensoren
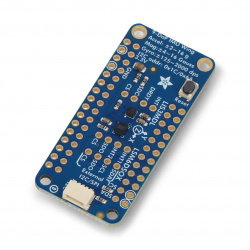
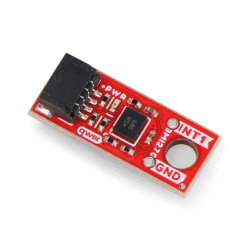
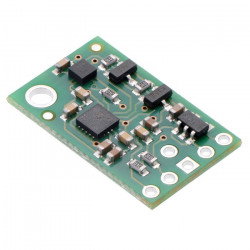
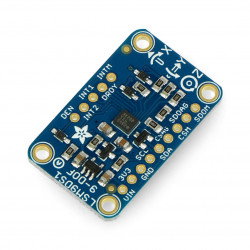
9DoF-IMU-Sensoren – Genau wie Menschen „wissen“ auch Roboter gerne, wo sie sich befinden und was mit ihnen los ist. In den letzten zehn Jahren hat die MEMS-Technologie eine Reihe von Werkzeugen hervorgebracht, die es ermöglichen, ein elektronisches Äquivalent des Labyrinths zu bauen. Seine Aufgabe ist es, den Roboter über seine Orientierung im Raum und Bewegungsparameter - Beschleunigung und Geschwindigkeit - zu informieren. Das IMU Meter verwendet Daten von drei verschiedenen Sensoren.
Produkte
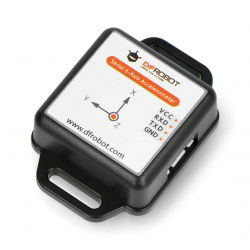
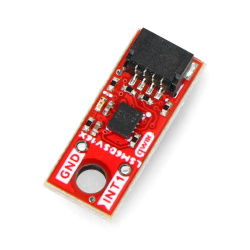
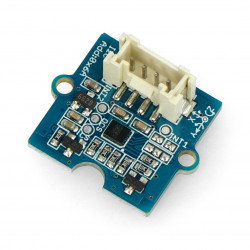

Siehe auch
9DoF IMU-Sensoren
Die Messung mit einer Trägheitsnavigationseinheit IMU ( Intertial Measurement Unit ) erfolgt durch Kombination folgender Daten:
- Beschleunigungsmesser - Beschleunigungssensor,
- Gyroskop - Sensor für Drehzahl und Position in Bezug auf den Boden,
- Magnetometer - Magnetfeldsensor.
Sofern nicht ein einzelner Sensor in der Lage wäre, ausreichende Informationen über die Position des Objekts zu liefern, ermöglicht die Kombination (sogenannte Fusion) verschiedener Arten von Daten eine zuverlässige und präzise Bestimmung der Orientierung und der Bewegungsparameter im dreidimensionalen Raum.
Anwendungen von IMU-Sensoren
In welchen Geräten sind die beschriebenen Sensoren notwendig? Jedes IMU-Modul kann als einfacher Neigungsmesser arbeiten, also als Gerät, das den Neigungswinkel in Relation zum Schwerkraftvektor misst. Der IMU-Sensor ist ein notwendiges Element beim Design jeder Drohne, da die Messwerte des Trägheitsnavigationsmoduls die primäre Quelle für Eingabeinformationen für Fluglotsen sind. Auch andere Fahrzeugtypen inkl. Auswuchtroboter sind vollständig von den Messwerten der IMU-Messgeräte abhängig.
Kleiner - großer Navigator
Trotz des technischen Fortschritts sind 9DoF-Messmodule relativ klein und leicht, wodurch sie auch in kleinsten Drohnen und tragbaren Geräten eingesetzt werden können. Auch der Preis von IMU-Zählern ist attraktiv, da die Module für mehrere Dutzend Zloty gekauft werden können. Die Kommunikation mit dem Mikrocontroller oder dem Bordcontroller erfolgt über eine serielle I2C- oder SPI-Schnittstelle, bei einigen Modellen ist auch UART verfügbar. Die Popularität all dieser Kommunikationsstandards bedeutet, dass die in unserem Shop erhältlichen IMU-Sensormodule mit jedem, selbst dem einfachsten Mikrocontroller (einschließlich Arduino) "auskommen". Wichtig ist, dass die Navigationsparameter automatisch berechnet werden. Diese Lösung befreit uns von der Verpflichtung, komplexe mathematische Berechnungen basierend auf Kalman-Filterung und komplexer Matrixalgebra zu implementieren.